


El control de moviment és un dels nuclis en el camp del control industrial, que té un paper important en la impressió, l'embalatge, el muntatge i altres escenaris industrials. El control de moviment es va originar a partir del control del motor, la tasca del control del motor és controlar un sol parell, velocitat, posició i altres paràmetres, de manera que el motor completi l'acció especificada. El control de moviment es basa en el control del motor per aconseguir el control de diversos motors, el sistema de control de moviment coordina automàticament diversos motors per completar el moviment especificat. L'aplicació d'un sistema de control de moviment complex i precís no només redueix molt el cost de producció, sinó que també redueix l'aparició de mal funcionament en el processament i millora la qualitat dels productes. Avui en dia, amb el ràpid desenvolupament de la tecnologia d'automatització de la producció industrial, una varietat de sistemes de control de moviment s'utilitzen àmpliament a la indústria logística i a les grans línies de muntatge.
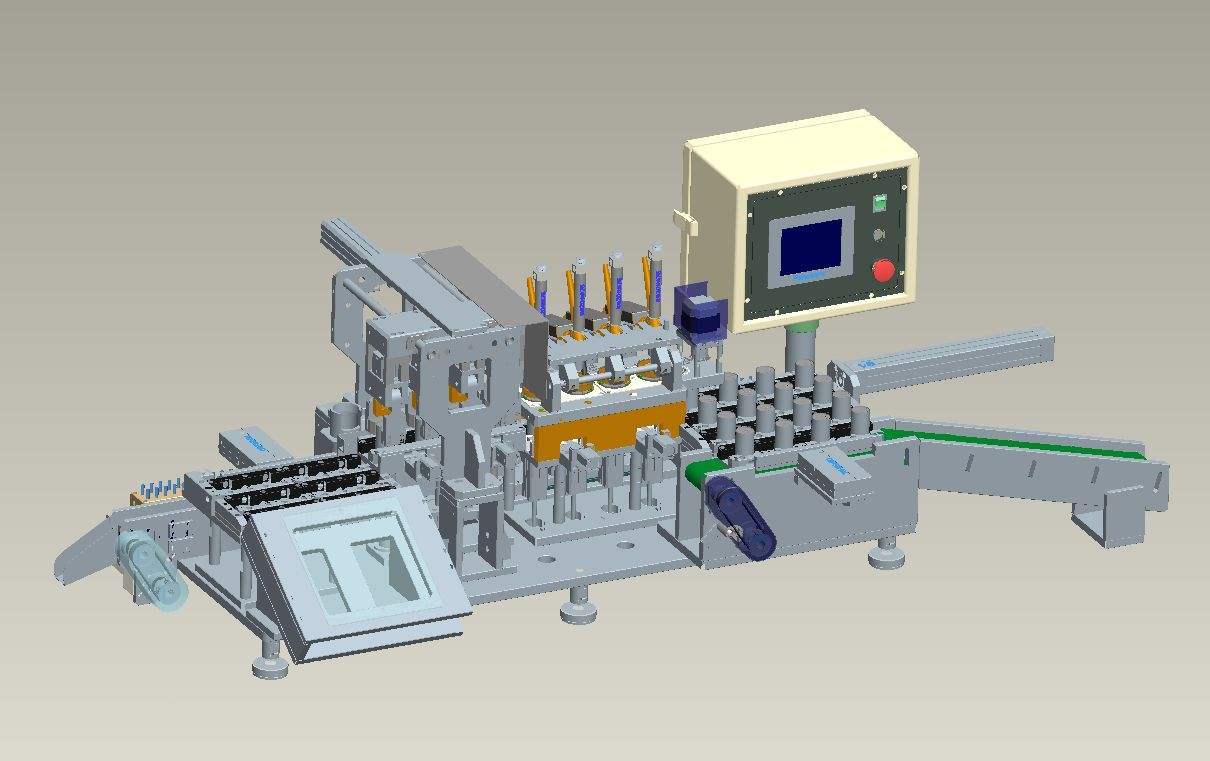
El braç robot que apareix amb freqüència a la nostra visió és l'enllaç més crític del sistema de control de moviment per ajudar a la producció industrial. Actualment, el braç robotitzat més avançat del món té 7 articulacions sense engranatges, cada motor impulsa un moviment conjunt. Quan el manipulador està en funcionament normal, el sistema de control de moviment coordina set motors al mateix temps, de manera que el manipulador pot agafar fàcilment objectes en qualsevol posició de l'espai. No només això, pot realitzar altres funcions complexes, fins i tot pot ajudar a la gent a netejar o tocar un instrument.
Fa uns anys, els robots escombrats van explotar a Internet com a epítom del control del moviment. El sistema de control de moviment conduirà el motor per realitzar diferents accions, de manera que el robot pugui completar la tasca de manera eficient. A la fàbrica, el braç robot s'utilitza àmpliament a la línia de muntatge, a la línia de muntatge de fabricació d'automòbils, el braç robot pot aixecar fàcilment desenes de quilograms o fins i tot centenars de quilograms de peces per completar la soldadura i el muntatge. Podem veure que els sistemes de control de moviment no només s'utilitzen a la indústria, sinó també a les nostres vides.
Per entendre el sistema de control de moviment, cal centrar-se en els executors de l'ordre de moviment: el motor. La majoria dels motors utilitzats en el sistema de control de moviment són motors pas a pas i servomotors. El següent Xiaobian presentarà breument els dos tipus de motors.
1 motor pas a pas
El motor pas a pas pot transformar el senyal de pols d'entrada en desplaçament angular, en el funcionament normal del motor pas a pas, la velocitat del motor, la posició, la velocitat més o menys només depèn de la freqüència i el nombre de senyals de pols, i no es veu afectada pel canvi de càrrega. . Quan el controlador del motor pas a pas rep un senyal de pols, condueix el motor pas a pas perquè giri en un angle fix en la direcció establerta. Es diu "step Angle" i la seva rotació es fa pas a pas, pas a pas, i d'aquí rep el nom el motor del fillastre.
2 Servomotor
El servomotor converteix el senyal elèctric rebut en la sortida de desplaçament angular a l'eix del motor. El controlador del servomotor controla l'electricitat trifàsica per formar un camp electromagnètic i el rotor gira sota l'acció del camp magnètic. El codificador del servomotor retorna el senyal al controlador i el controlador ajusta l'angle de rotació del rotor segons la comparació entre el valor de retroalimentació i el valor objectiu.
Comparació de dos tipus de motors
1. Diferents mètodes de control
El motor pas a pas adopta un control de llaç obert, el servomotor adopta un control de llaç tancat, la diferència entre els dos mètodes de control és que el control de llaç tancat compararà el valor objectiu i el valor real, ajustarà la posició del motor, en comparació amb la precisió de control de El servomotor és millor que el motor pas a pas.
2. Precisió de control diferent
Com més fases tingui el motor pas a pas, més gran serà la seva precisió. El {{0}}motor de fase té un cost baix, però la vibració és gran a baixa velocitat i el parell cau ràpidament a alta velocitat. El 5-motor de fase té una vibració petita i un bon rendiment a alta velocitat, que és un 30-50 per cent més gran que la velocitat del 2-motor de fase, i fins i tot pot substituir el servomotor en algunes ocasions. El servomotor té el seu propi codificador, com més escala sigui el codificador, més precisió serà. En general, la precisió del servomotor és equivalent a l'angle de pas del motor pas a pas de 0,036 graus, per descomptat, no hi ha un angle de pas tan petit del motor pas a pas, l'angle de pas del motor pas a pas general és de 1,8, l'anterior. és només una metàfora, per tant, en la implementació d'un control de moviment d'alta precisió, el rendiment del servomotor molt més enllà del motor pas a pas.
3. Diferents característiques de baixa freqüència
A diferència dels servomotors, els motors pas a pas utilitzen tecnologia d'amortiment o tecnologia de subdivisió per superar el fenomen de vibració de baixa velocitat a baixa velocitat. El motor pas a pas a baixa velocitat encara és propens al fenomen de vibració, i el servomotor, no importa a alta velocitat o baixa velocitat, no apareixerà un fenomen de vibració.
4. Rendiment esportiu diferent
Motor pas a pas per al control de llaç obert, la freqüència d'arrencada és massa alta o la càrrega és massa gran fàcil de provocar el fenomen de la pèrdua de pas, la velocitat d'aturada és massa alta fàcil de superar el fenomen, el servomotor per al control de llaç tancat, el servomotor pot mostrar directament la retroalimentació senyal del bucle de velocitat intern format pel codificador del motor i el bucle de posició, en general, no apareixerà un fenomen de pèrdua de pas o sobrepassament.
5. La velocitat varia en conseqüència
El motor pas a pas triga centenars de mil·lisegons a accelerar des de la velocitat estàtica a la de treball, mentre que el servomotor generalment només triga uns quants mil·lisegons, que es poden utilitzar per a ocasions de control que requereixen un inici i una parada ràpides.
A partir de la comparació anterior, el servomotor és millor que el motor pas a pas en molts aspectes del rendiment, això no estem a la selecció del model de motor quan tots els servomotors de la línia? No és així, el preu del servomotor serà molt superior al del motor pas a pas, el motor pas a pas superarà el servomotor en termes de rendiment de costos, després de dominar les característiques dels dos motors, segons les diferents necessitats, és especialment important triar el tipus de motor adequat.
Els sistemes de control de moviment no només estan formats per motors i accionaments, sinó que més important que ells és el control, els esquemes de control o els algorismes que coordinen el moviment de múltiples motors. Per exemple, hi ha un sistema de moviment en el qual una placa giratòria accionada per dos motors s'omple de pel·lícula, de manera que la pel·lícula es pot desenrotllar d'una plataforma giratòria a una altra a una velocitat determinada sense trencar-se. En el procés de bobinatge de la pel·lícula, el diàmetre de la bobina dels dos plats giratoris canviarà constantment. Per tal d'assegurar que la pel·lícula no es trenqui i compleixi la velocitat de bobinatge de la pel·lícula especificada, cal ajustar constantment la velocitat dels dos motors. En aquest cas, es necessita un algorisme PID per fer un control de llaç tancat, de manera que el valor de retroalimentació de l'objecte controlat: tensió afecta la velocitat del motor. D'aquesta manera, basant-se en el rendiment de resposta ràpida del servomotor, la velocitat es redueix quan la tensió és massa gran i la velocitat s'accelera quan la tensió és massa petita. Amb un ajust constant, la tensió i la velocitat de bobinat de la pel·lícula compleixen els requisits.
A més de l'algorisme PID, l'algoritme de complement de diferència de moviment també s'utilitza al sistema de control del manipulador amb 6 graus de llibertat o fins i tot 7 graus de llibertat per garantir que el manipulador s'executi a la posició especificada. La qualitat de l'esquema del sistema de control de moviment determina si el sistema és segur i fiable i si l'eficiència és alta. Tenir una excel·lent capacitat de disseny de programes ens farà més competitius.