


La tecnologia de robot de soldadura és l'aplicació de la tecnologia de robot industrial en el camp de la soldadura. Pot controlar l'acció de l'extrem de soldadura i el procés de soldadura al mateix temps segons el programa preestablert, que es pot reprogramar en diferents ocasions. L'objectiu de la seva aplicació és millorar la productivitat de la soldadura, millorar l'estabilitat de la qualitat i reduir els costos.
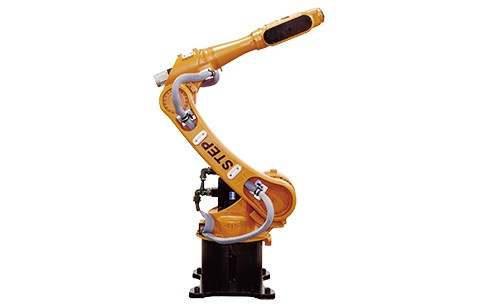
La tecnologia de robot de soldadura és l'aplicació de la tecnologia de robot industrial en el camp de la soldadura. Pot controlar l'acció de l'extrem de soldadura i el procés de soldadura al mateix temps segons el programa preestablert, que es pot reprogramar en diferents ocasions. L'objectiu de la seva aplicació és millorar la productivitat de la soldadura, millorar l'estabilitat de la qualitat i reduir els costos.
Robot de soldadura diverses tendències i tècniques
1, preu de rendiment del robot: el rendiment del robot continua millorant (alta velocitat, alta precisió, alta fiabilitat, fàcil operació i manteniment) i el preu d'una sola màquina continua disminuint. Amb el ràpid desenvolupament de la tecnologia microelectrònica i l'aplicació de circuits integrats a gran escala, la fiabilitat del sistema de robot s'ha millorat molt.
2. Tecnologia de control multiagent: aquest és un nou camp d'investigació de robots actualment. Aquest article estudia principalment l'arquitectura de grup multiagent, el mecanisme de comunicació i negociació mútua, els mètodes de percepció i aprenentatge, modelització i planificació, control de comportament del grup, etc.
3. Tecnologia de robots virtuals: el paper de la tecnologia de realitat virtual en robots s'ha desenvolupat des de la simulació i l'assaig fins al control de processos, com ara fer que l'operador del robot remot senti que es troba a l'entorn operatiu remot per manipular el robot. A partir de la tecnologia multisensor, multimèdia, realitat virtual i presència, es realitza la teleoperació virtual i la interacció home-ordinador de robots.
L'alta eficiència, l'automatització, la flexibilitat i la intel·ligència són les tendències de desenvolupament de la integració de sistemes de robots de soldadura. Estan experimentant el desenvolupament de l'ensenyament d'un sol robot regeneratiu a estacions de treball de robots flexibles intel·ligents multisensors o grups de treball multirobots o fins i tot línies de producció de fàbrica senceres. En el procés de soldadura del robot, per garantir l'estabilitat del procés de soldadura i la qualitat de la soldadura, és necessari controlar el procés. El nombre de paràmetres tocats pel control del procés de soldadura del robot, la quantitat física, etc.
Per mesurar aquests paràmetres cal no només un gran nombre de sensors, sinó també una gran varietat de sensors. Des de la perspectiva de la intenció de l'aplicació, els sensors es poden dividir en dues categories: el sensor intern utilitzat per mesurar l'estat del propi robot de soldadura i el sensor extern instal·lat al robot per a alguna operació (com ara el seguiment actiu de la soldadura). Els sensors interns inclouen: azimut, sensor de punt de vista, velocitat, sensor de velocitat angular, sensor d'acceleració, etc. Els sensors externs inclouen: sensor visual, sensor de força, sensor tàctil, sensor de proximitat, etc.
Per tal de garantir la qualitat de la soldadura, el sensor de seguiment de soldadura i el sensor de control de penetració també són sensors externs, entre els quals ens centrem el rastrejador de soldadura del robot de soldadura.
La composició i el principi de funcionament del rastrejador de soldadura
Seguidor d'àlies de seguiment de soldadura, sistema de seguiment de soldadura, equip de seguiment de soldadura, etc. La seva funció és detectar i ajustar automàticament la posició de la pistola de soldadura en el procés de soldadura, de manera que sigui fàcil seguir sempre la posició de soldadura per a la soldadura, la distància entre la pistola de soldadura i la peça de treball és sempre constant, per tal de garantir la qualitat de la soldadura, millorar l'eficiència de la soldadura i reduir la intensitat del treball. Si no hi ha rastrejador de soldadura a la soldadura, el soldador ha d'observar constantment la posició de la pistola de soldadura, comprovar si la pistola de soldadura es desvia de la posició de soldadura, la distància entre ambdues no canvia, si es troba que es desvia de la soldadura o el La distància entre la pistola de soldadura i la peça de treball canvia, aleshores el soldador ha d'ajustar manualment la pistola de soldadura cap enrere, de manera que la intensitat del treball del soldador sigui molt gran, especialment en el cas del clima calorós de l'estiu, i no pot bufar ventiladors elèctrics, aquests durs Les condicions augmenten la intensitat laboral del soldador, a més de la necessitat d'un fort sentit de responsabilitat del soldador, en cas contrari, hi haurà problemes de qualitat de soldadura.
La composició del rastrejador de soldadura: el rastrejador de soldadura es compon principalment de tres parts: mecanisme d'ajust mecànic (lliscant), sensor de detecció de posició de soldadura i control elèctric (controlador). El sensor s'utilitza per detectar la posició de la soldadura en temps real i el controlador s'utilitza per rebre el senyal del sensor, i després de l'anàlisi i el processament, el monopatí s'acciona per ajustar la posició de la pistola de soldadura. El monopatí és l'actuador mecànic de regulació elèctrica.
Principi de funcionament del rastrejador de soldadura: el sensor detecta si hi ha alguna desviació a la posició de soldadura i, a continuació, envia el senyal de desviació al controlador, que condueix la placa lliscant per ajustar la posició de la pistola de soldadura després de l'anàlisi i el processament. Metafòricament, els sensors són els ulls d'un soldador, els controladors són el cervell d'un soldador i els monopatins són les mans d'un soldador.
Programació de pistola de soldadura de robots de soldadura
Per tal que els robots de soldadura tinguin un bon efecte de soldadura, a més de les instal·lacions de maquinari, com ara la pistola de soldadura robotitzada, el dispositiu de neteja de pistoles i altres equips, també és essencial una bona programació, una bona programació ha de prestar atenció als passos següents.
1. Seleccioneu una seqüència de soldadura adequada. Per reduir la deformació de la soldadura, soldeu la longitud del camí de la pistola per establir la seqüència de soldadura.
2. La transició espacial de la pistola de soldadura requereix una trajectòria de moviment curta, suau i segura.
3. Optimitzar els paràmetres de soldadura. Per tal d'obtenir els millors paràmetres de soldadura, es van fer mostres de treball per a l'experiment de soldadura i l'avaluació del procés.
4. Posició raonable del posicionador, actitud de la pistola de soldadura, pistola de soldadura en relació amb la posició de l'articulació. Després de fixar la peça a la màquina d'alineació, si la soldadura no és la posició i l'angle ideals, cal ajustar constantment la màquina d'alineació durant la programació, de manera que la costura de soldadura d'acord amb la seqüència de soldadura arribi a la posició horitzontal. , al mateix temps per ajustar constantment la posició de l'eix del robot, determinació raonable de la posició relativa de la junta de la pistola de soldadura, angle i longitud del cable de soldadura. Després de determinar la posició de la peça de treball, els ulls del programador poden observar la posició de la torxa de soldadura respecte a la junta, cosa que és difícil. Això requereix que els programadors siguin bons per resumir i acumular experiència.
5. Inseriu el programa de neteja de pistola a temps. Després d'escriure una determinada durada del programa de soldadura, s'ha d'inserir al programa de neteja de pistola de temps. Pot evitar que les esquitxades de soldadura bloquegin la flama de soldadura i el broquet conductor, garantir la neteja de la pistola de soldadura i millorar la vida útil de la flama.
6. La programació generalment no es pot fer en un sol pas, per comprovar i modificar constantment el procés de soldadura del robot, ajustar els paràmetres de soldadura i l'actitud de la pistola de soldadura, formarà un bon programa.
Amb el desenvolupament de la tecnologia, les persones tenen requisits cada cop més alts per a la qualitat de la soldadura. La producció automatitzada necessita reduir la mà d'obra, millorar la consistència del producte, millorar la qualitat del producte, més adequada per a la producció a gran escala, reduir els costos de producció i millorar l'eficiència de la producció. Per descomptat, els avantatges dels robots de soldadura van més enllà. Amb el desenvolupament continu de la tecnologia d'automatització de la soldadura, el robot de soldadura en lloc de l'operació manual serà cada cop més evident, que també és la tendència de desenvolupament futura. L'ús de robots de soldadura per completar el treball de soldadura, pot millorar molt la qualitat dels productes i la imatge corporativa, reduir els costos laborals fins a cert punt, per a les empreses, l'elecció de robots de soldadura per substituir el manual, és sens dubte l'opció correcta!